2025年6轴机械手产品参考信息与搬运应用全解析
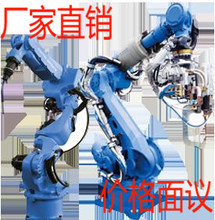
6轴机械手(Six-Axis Robot)是工业自动化领域应用最广泛的多关节机器人,其六个旋转轴模拟人类手臂动作,可实现三维空间内的复杂轨迹与姿态调整。在搬运、码垛、上下料等场景中,6轴机械手凭借高灵活性、高精度和高负载能力成为产线升级的核心装备。本文汇总2025年最新6轴机械手产品参考信息,聚焦搬运应用选型要点,为工程师与采购决策者提供系统化参考。
一、6轴机械手搬运应用的核心优势
搬运作业通常涉及工件抓取、跨工位转移、码垛堆叠等环节,对机器人的运动范围、节拍、重复定位精度和负载能力提出综合要求。6轴机械手相较4轴SCARA或直角坐标机器人,具备姿态灵活可调、工作空间呈球形包络、可搭配多种末端执行器等优势,尤其适合不规则工件、多规格混线以及高密度码垛场景。当前主流搬运型6轴机械手的重复定位精度可达±0.02~±0.05 mm,标准循环节拍(如25-305-25 mm门型轨迹)普遍在0.3~0.6 s以内,额定负载覆盖3 kg至800 kg以上。
二、2025年主流6轴机械手产品参考信息
以下按负载级别梳理代表性产品系列,供搬运选型横向对比。
- 轻型搬运(3~20 kg)
- 发那科 M-10iD/12L:负载12 kg,最大臂展1441 mm,重复定位精度±0.02 mm,适合小型零件高速搬运与装配。
- 库卡 KR 10 R1100:负载10 kg,臂展1101 mm,紧凑型设计,适用于电子、食品行业狭小空间搬运。
- 安川 MOTOMAN-GP12:负载12 kg,臂展1440 mm,高速节拍,支持力控选件,适合精密搬运。
- 爱普生 VT6L:负载6 kg,臂展900 mm,内置控制器节省空间,适合桌面级搬运任务。
- 中型搬运(20~80 kg)
- ABB IRB 4600-40/2.55:负载40 kg,臂展2550 mm,精度±0.04 mm,广泛用于机床上下料与中等负载搬运。
- 发那科 M-20iD/25:负载25 kg,臂展1831 mm,高刚性臂体,适合高速搬运与码垛。
- 库卡 KR 30 R2100:负载30 kg,臂展2101 mm,防护等级IP65(可选IP67),适合多尘潮湿环境搬运。
- 安川 MOTOMAN-GP50:负载50 kg,臂展2050 mm,节拍快,适用于包装线搬运。
- 重型搬运(80~300 kg)
- ABB IRB 6700-150/3.20:负载150 kg,臂展3200 mm,重复定位精度±0.05 mm,适合重型物料搬运。
- 发那科 M-200iD/300:负载300 kg,臂展3093 mm,高扭矩关节,用于汽车零部件搬运。
- 库卡 KR 500 R2830:负载500 kg,臂展2826 mm,结构坚固,适用于铸造和重载搬运。
- 安川 MOTOMAN-PL500:负载500 kg,臂展3141 mm,码垛专用优化轨迹。
- 超重型搬运(300~800 kg以上)
- ABB IRB 8700-550/4.20:负载550 kg,臂展4200 mm,适用于大型结构件搬运。
- 发那科 M-2000iA/1200:负载1200 kg,臂展4560 mm,目前行业负载领先机型之一。
- 库卡 KR 1000 titan:负载1000 kg,臂展3200 mm,用于超重型搬运与码垛。
注:上述参数为厂商公开资料整理,实际选型需结合工件重量、惯量、重心偏移及节拍要求进行校核。
三、搬运应用选型关键参数
- 负载与惯量:需将末端执行器重量、工件重量及惯性矩纳入计算,并保留15%~20%安全余量。对于偏心负载较大的搬运任务,应选择关节扭矩裕度更高的机型。
- 臂展与工作空间:按“最大取放距离+垂直高度+安全裕量”校核臂展,避免为追求覆盖范围而过度放大机型导致节拍下降。
- 重复定位精度:高精度搬运(如精密零部件对接)要求±0.03 mm以内;一般包装搬运±0.1 mm即可满足。
- 节拍与循环时间:结合产线节拍需求选择高速机型,注意其节拍指标通常基于标准门型轨迹测得,实际应用需通过仿真验证。
- 防护等级与环境适应性:粉尘环境建议IP65以上,冲洗环境需IP67,洁净室需专用无尘规格。
- 控制与集成:优选支持EtherCAT、PROFINET等主流总线,并具备安全功能(如STO、安全速度限制)的控制器,便于与输送线、视觉系统协同。
四、搬运应用配置要点
- 末端执行器:根据工件材质选择真空吸盘、电磁吸盘、气动夹爪或专用工装夹具;多品种混线可配置快换装置与视觉引导。
- 视觉与力控:2D/3D视觉用于定位与无序抓取,力传感器用于柔性插入与碰撞保护。
- 安全设计:搬运区域应配置安全围栏、安全光幕及联锁装置,并依据ISO 10218与ISO/TS 15066进行风险评估。
- 仿真验证:选型阶段通过RobotStudio、KUKA.Sim等软件进行可达性、节拍与干涉校验,降低现场调试风险。
五、市场趋势与选购建议
2025年6轴机械手呈现三大趋势:一是负载自适应与集成力控成为中高端标配;二是协作型6轴机械手(如优傲UR20、遨博AUBO i20)在中小负载搬运场景加速渗透;三是国产厂商(埃斯顿、新时达、埃夫特等)在20~80 kg搬运段性价比优势明显,备件与服务响应更快。选购建议:优先梳理搬运节拍、负载谱系与未来产品扩展需求,避免过度配置;对关键产线建议索取厂商现场试机与同类案例参考;综合评估全生命周期成本(含能耗、维护、备件)。
6轴机械手搬运方案的选择需在负载、臂展、精度、节拍与成本之间取得平衡。上述产品信息与选型要点可作为2025年项目规划的基础参考,最终配置建议联合厂商技术团队完成详细工程校核与仿真验证,以确保搬运系统稳定高效落地。
如若转载,请注明出处:http://www.szliting.com/product/48.html
更新时间:2026-11-01 05:43:13